01
现场智能感知
融合空间模型、现场坐标与传感信号,持续识别区域、通道、设施和作业边界的状态变化
感知现场变化
数字孪生与具身设备协同调度
融合空间关系、设备状态与业务任务,使系统能够持续感知现场变化、研判关联影响、自主规划任务并协调机器人与传感设备执行
平台将园区、厂房与复杂室内空间转化为可理解、可推演的数字环境,持续融合机器人和传感设备的位置、轨迹、能力、任务与异常变化空间关系、设备能力和业务目标由此形成统一认知,为态势研判、约束求解与协同决策提供稳定基础
融合空间模型、现场坐标与传感信号,持续识别区域、通道、设施和作业边界的状态变化
持续理解机器人与传感设备的能力、位置、负载和可用状态,为任务匹配提供实时依据
融合轨迹、任务、能耗与告警信号,主动识别异常状态并研判其对整体运行的关联影响
综合设备能力、可用状态、通行条件和任务优先级,自主推演冲突关系、执行边界与可行路径
连接任务规划、设备执行与过程反馈,使不同设备能够随现场变化持续重排并自主调整协作方式
真实现场中的设备能力、空间约束与任务优先级持续变化,当空间模型、感知数据与业务系统彼此分离,系统便难以主动发现异常、理解关联影响并根据全局目标及时调整任务方案
空间模型、设备台账和实时数据由不同系统分别维护,区域边界、通行关系与现场状态难以形成统一语义;空间无法成为推理依据,数字场景便容易停留在静态展示层面
机器人、传感设备与业务任务各自呈现状态,位置、轨迹、可用能力与异常变化缺少关联表达;管理人员只能在多个界面之间反复核对,难以及时理解变化背后的连锁影响
临时任务、设备故障、通道占用与优先级调整持续改变原有计划,固定排程难以及时推演关联影响;局部调整若缺少全局约束求解,容易引发等待、冲突与资源闲置
平台持续感知环境、设备与任务变化,主动识别异常并判断关联影响,在多重约束下自主生成可行方案,协调不同设备执行并依据现场反馈动态调整,让感知、决策与行动形成连续闭环
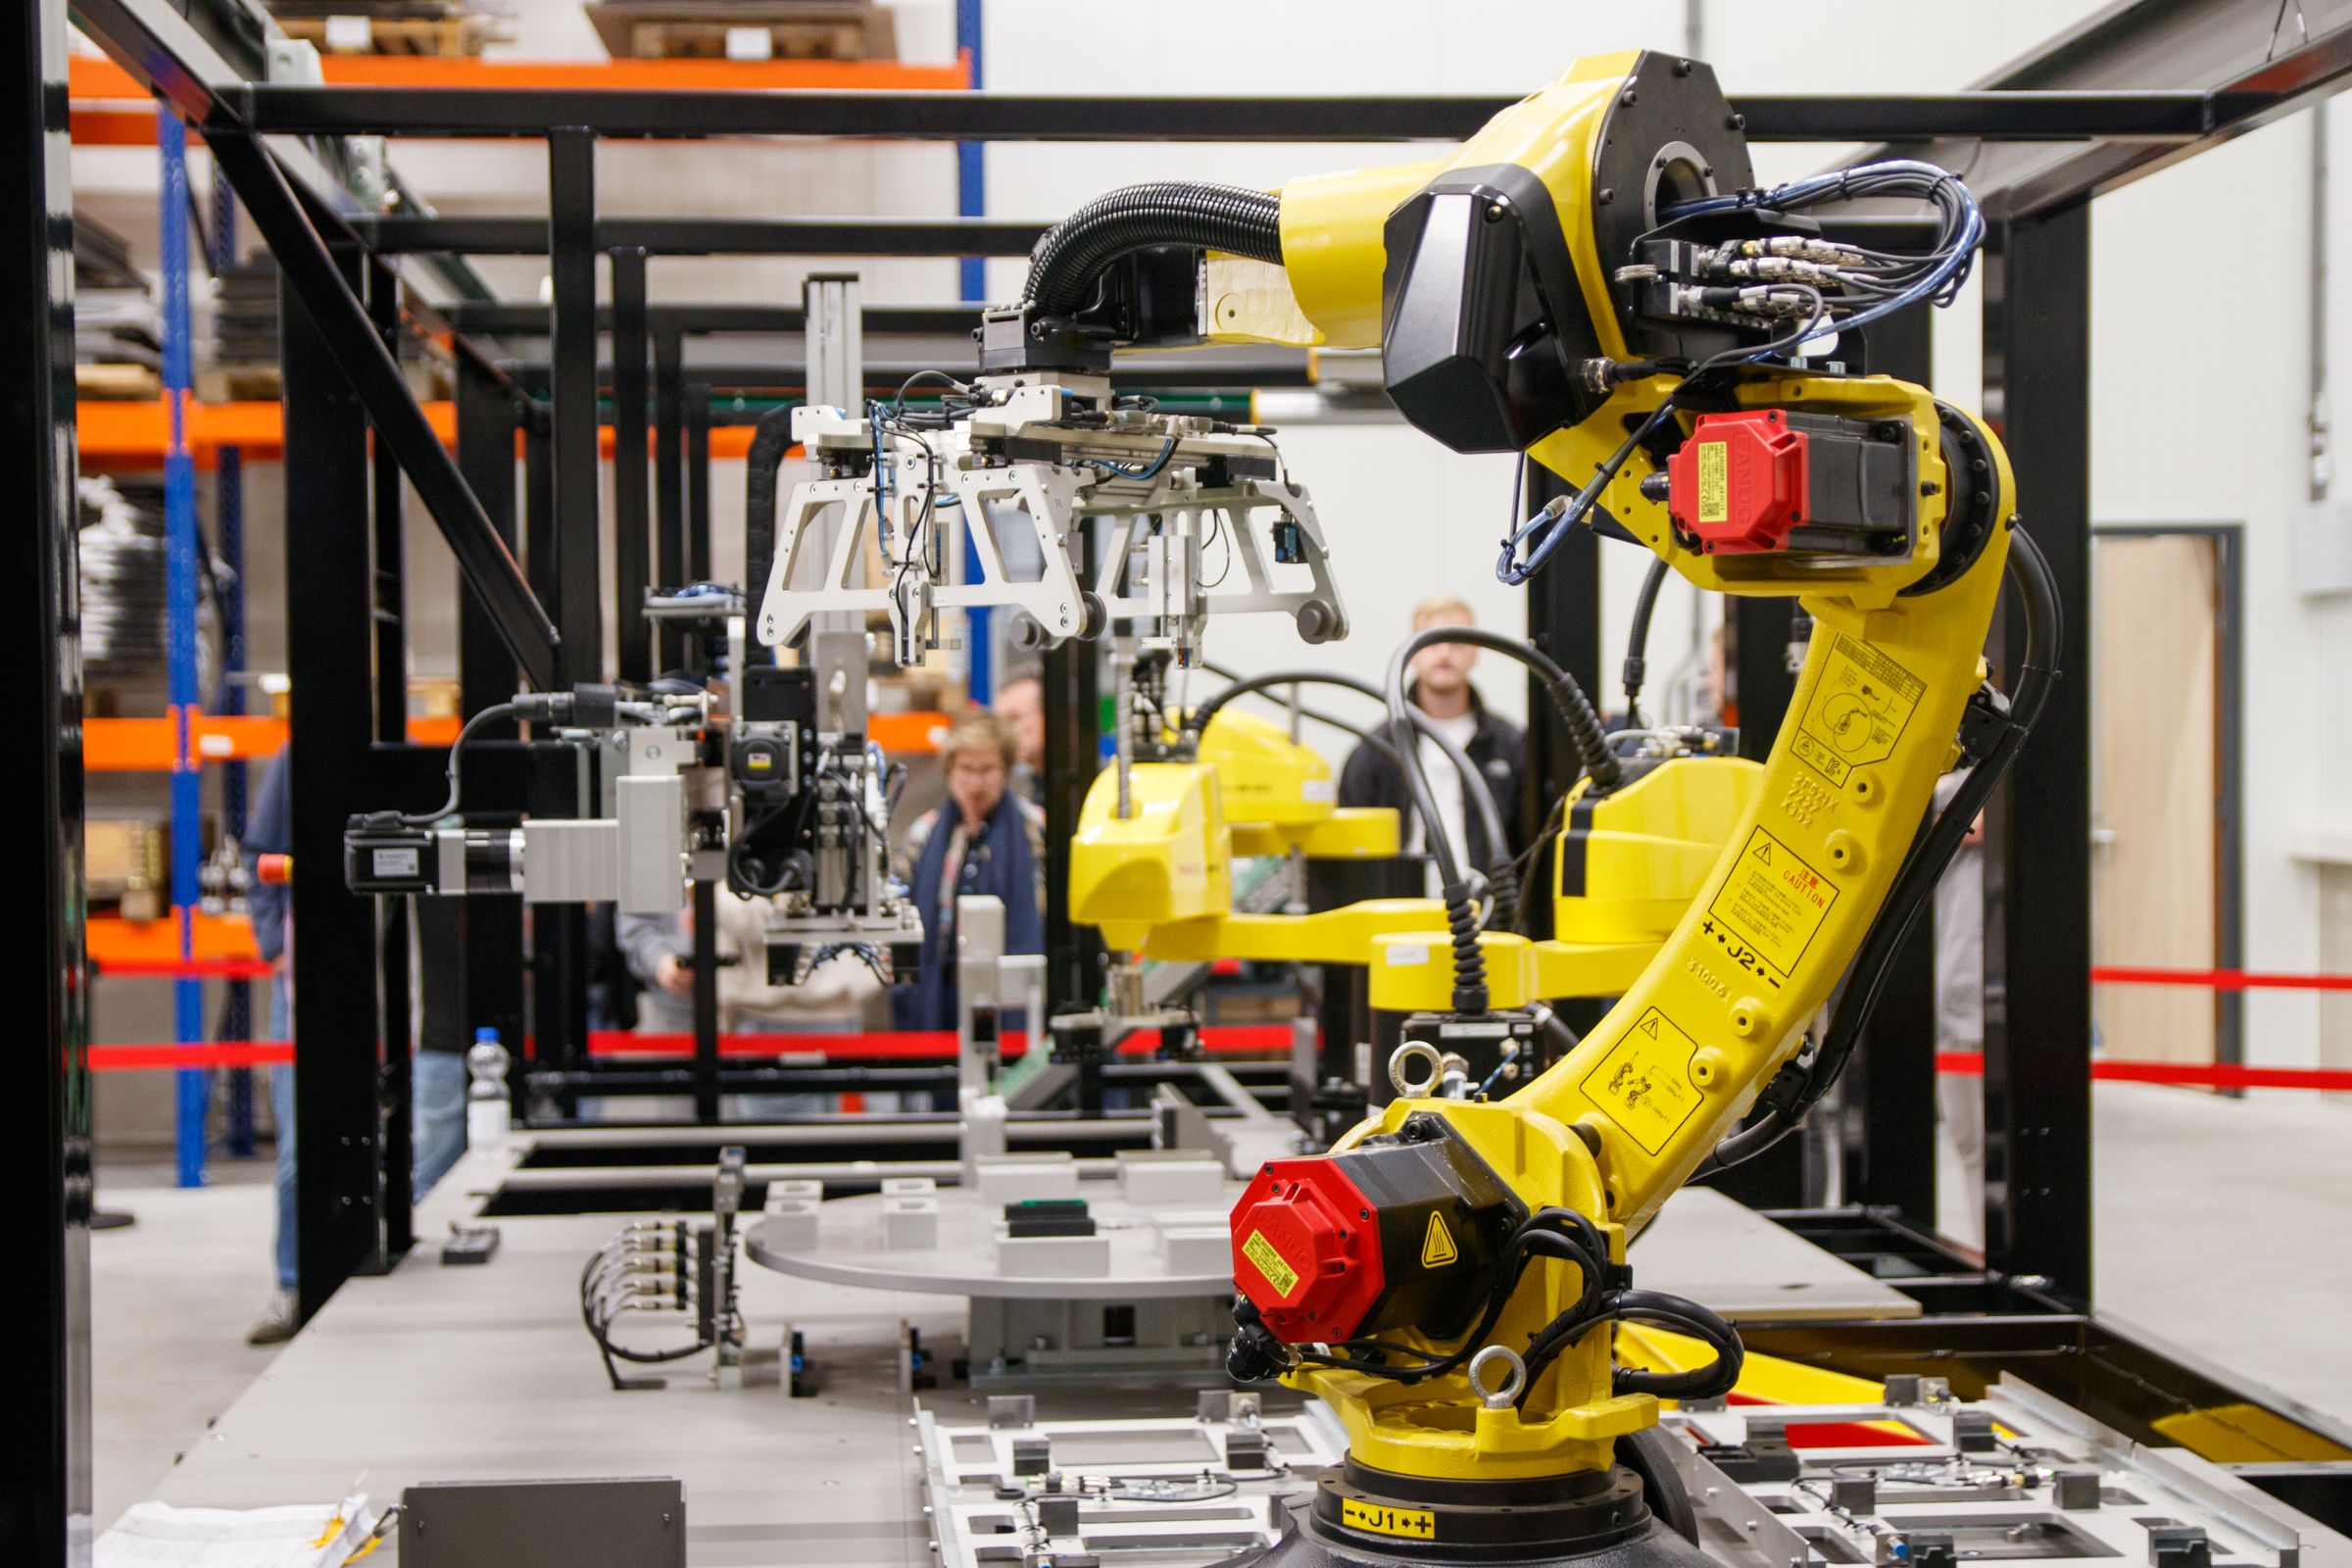
持续融合空间结构、设备位置、动态轨迹与作业边界,使系统能够理解当前现场、识别关键变化并掌握任务执行条件
融合设备遥测、传感数据、任务进度与异常信号,主动发现偏离状态,并研判故障、拥堵与任务变化对整体运行的连锁影响
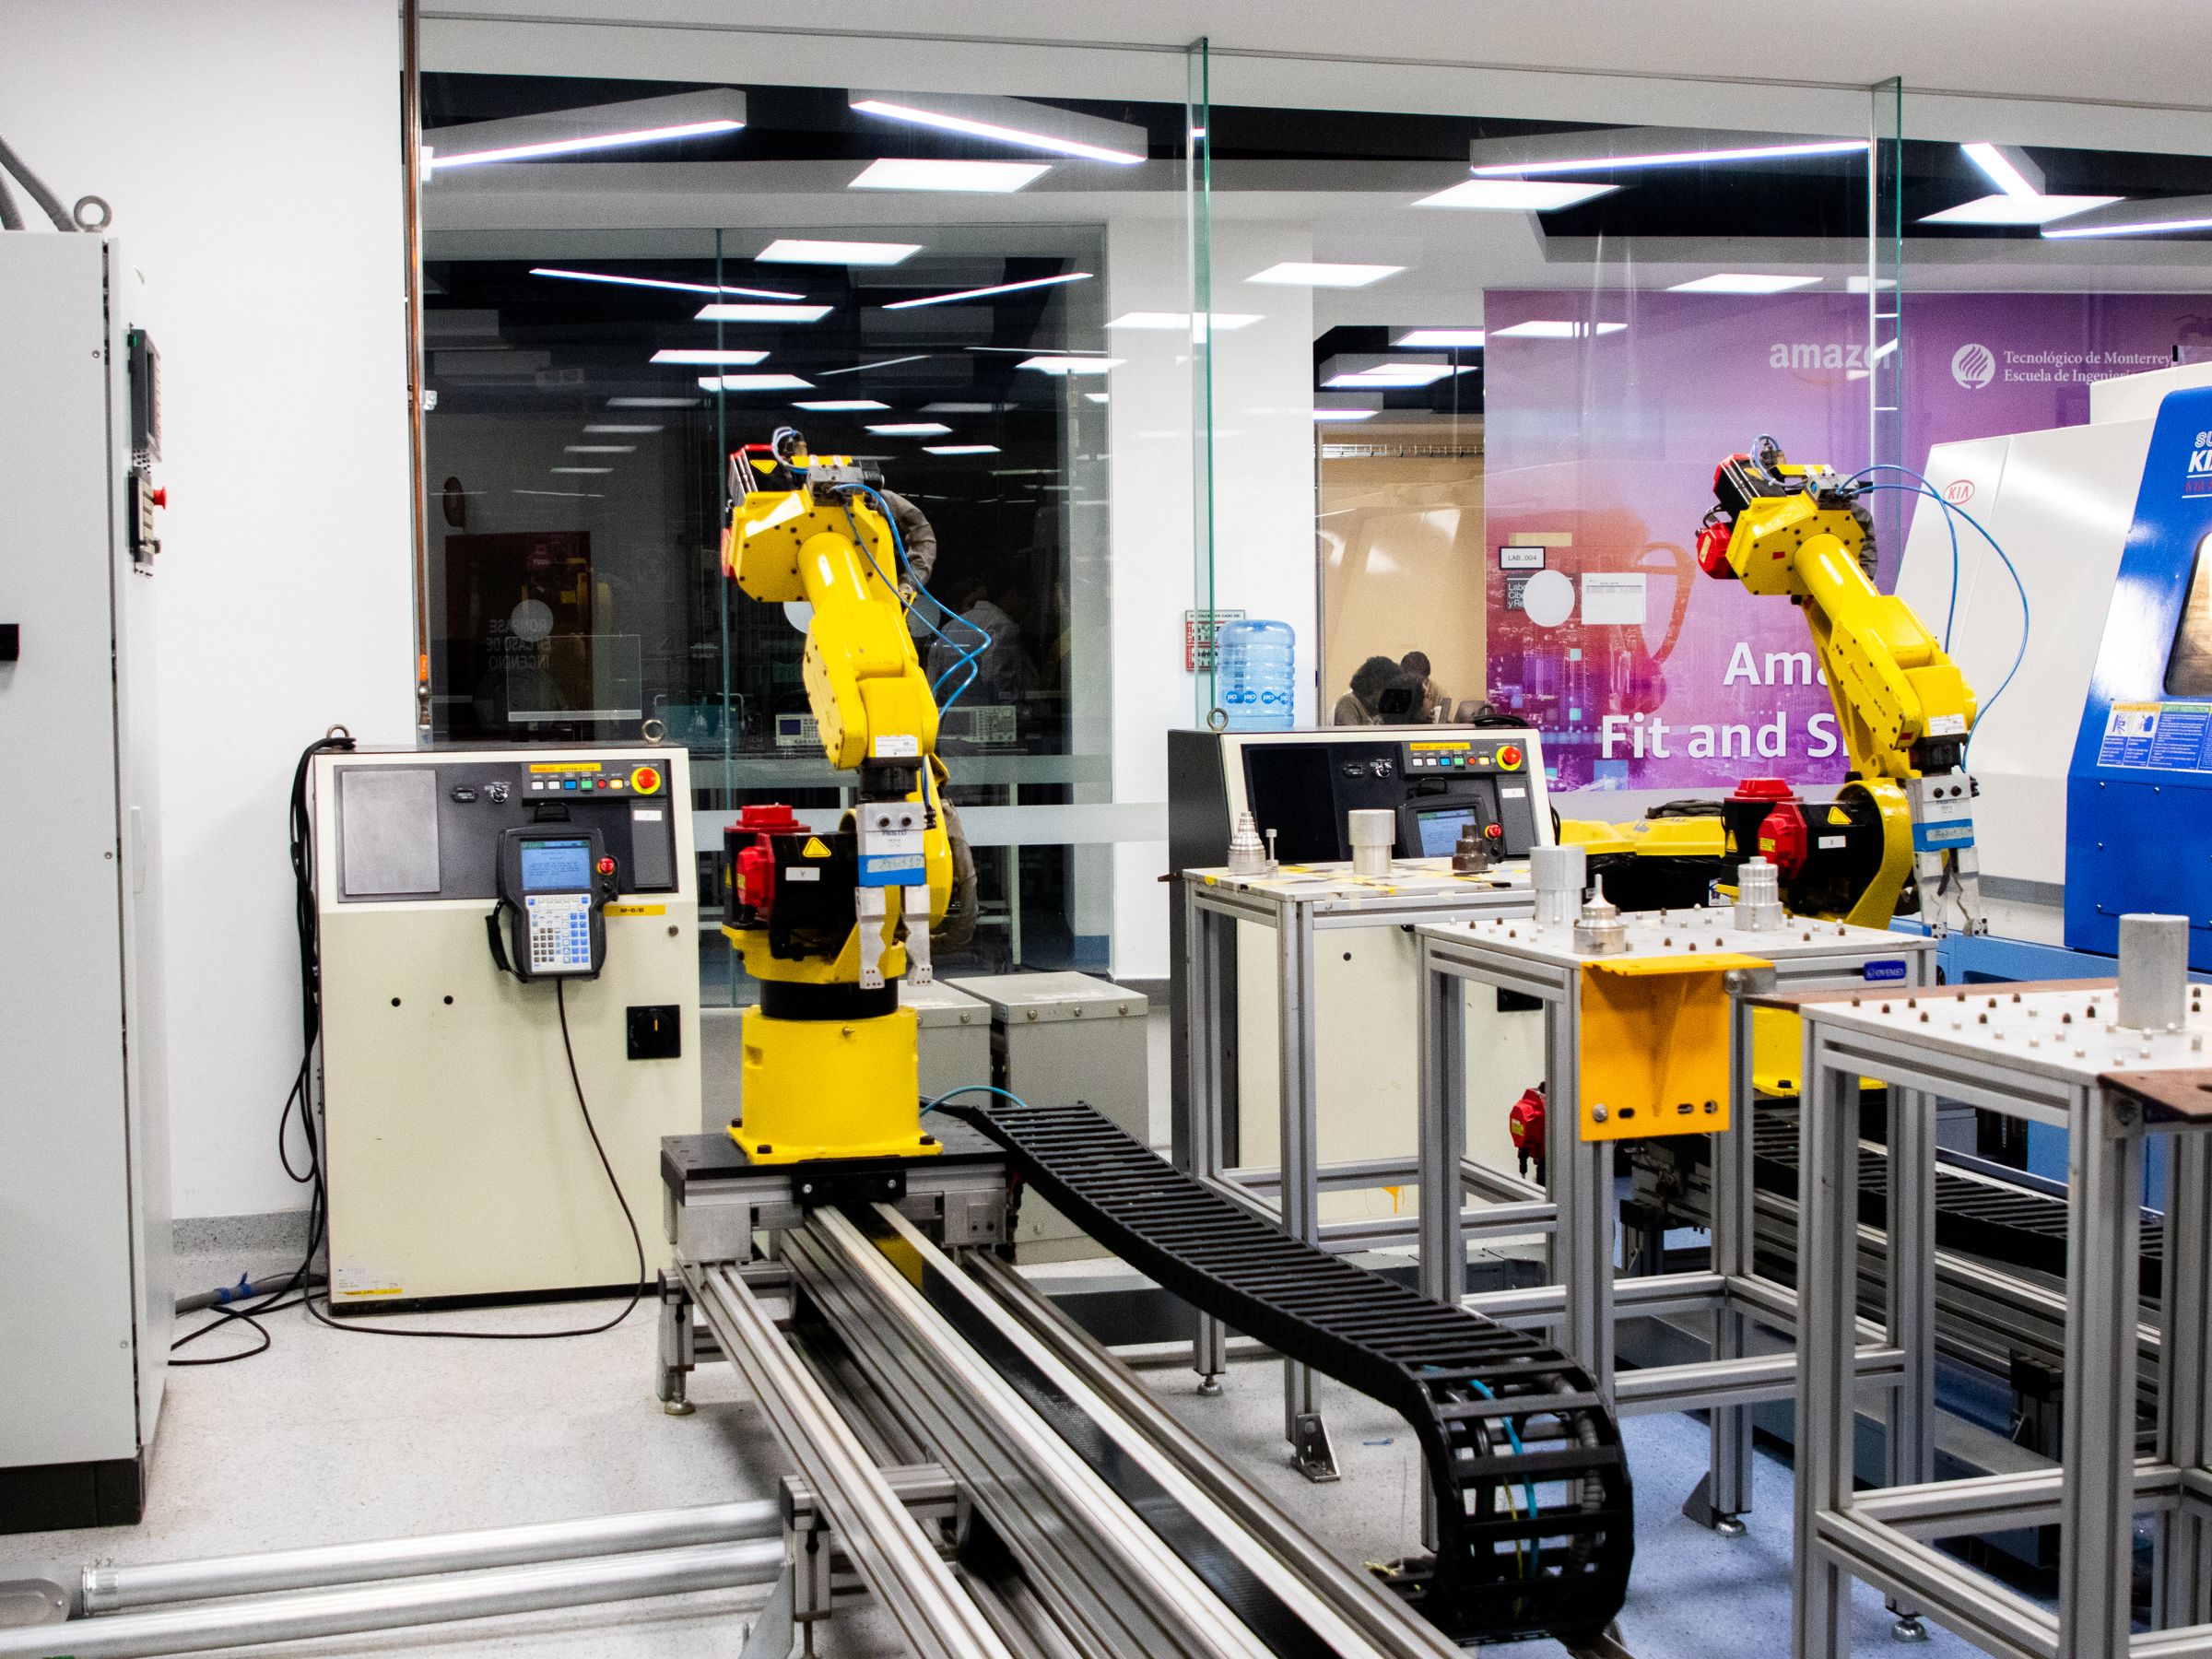
综合设备能力、任务时窗、空间通行与资源占用关系生成协同方案,在插单、故障或环境变化发生时自主评估影响并动态重构执行次序
空间与设备完成数字映射后,平台持续理解运行状态和业务任务,在现场约束与能力边界下自主生成协同方案并同步至执行端;设备反馈再次进入数字现场,驱动后续判断和执行策略持续调整
持续接收环境、位置与设备状态
关联目标、能力、路径与优先级
识别冲突、故障与连锁变化
规划资源、路径与执行次序
依据现场反馈持续优化策略